|
|
这是吉林省仿生机器人创新中心的仿生机器人关键零部件展示(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
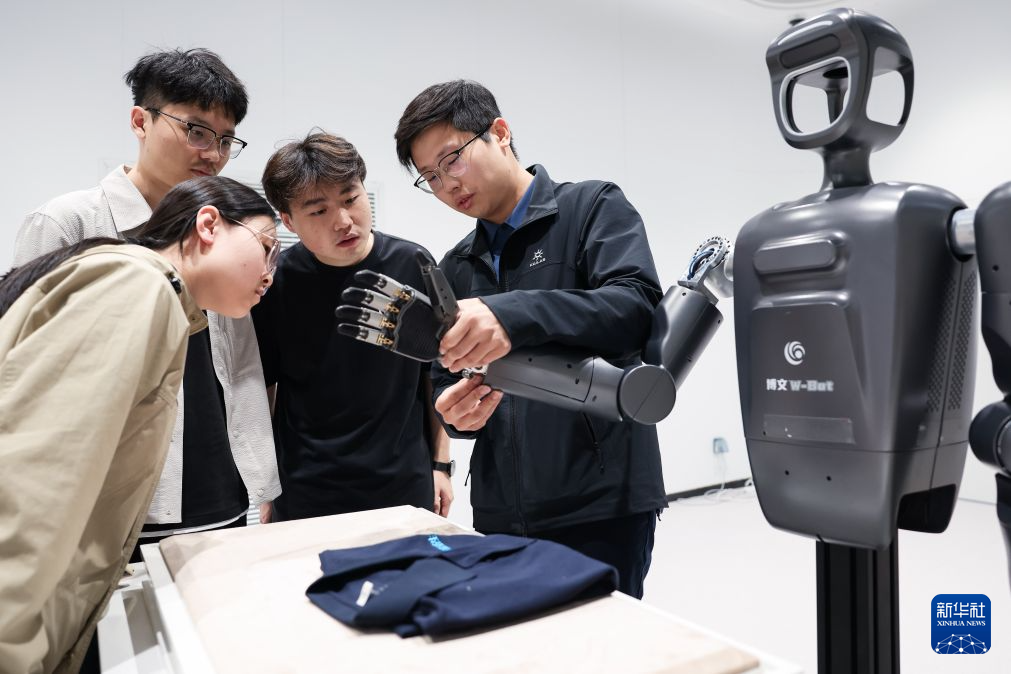
在吉林省仿生机器人创新中心,团队成员讨论在柔性衣物叠放任务中仿生拉压体灵巧手的操控细节(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
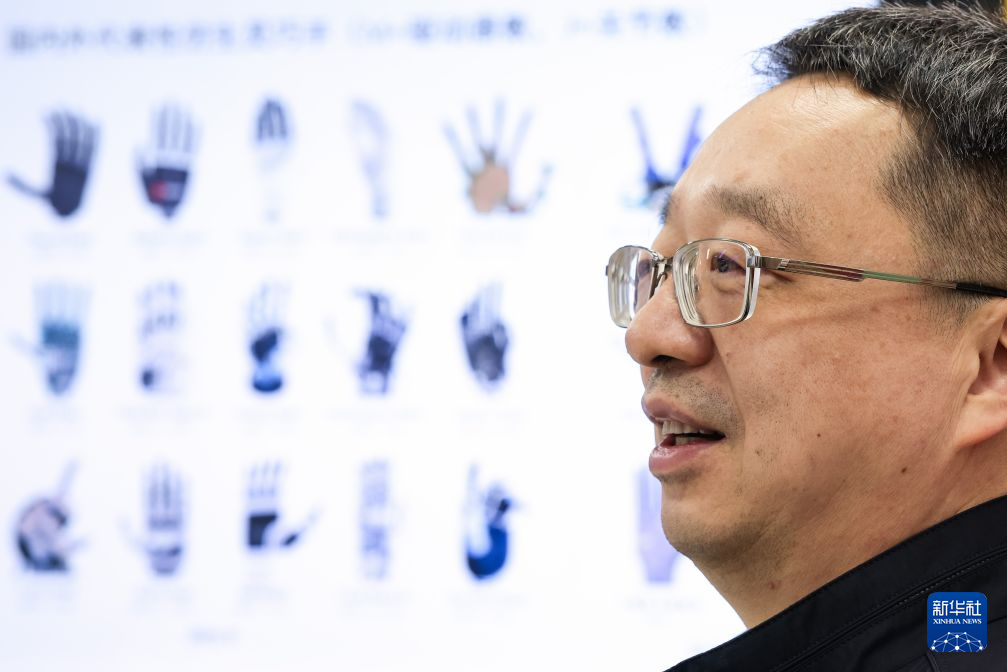
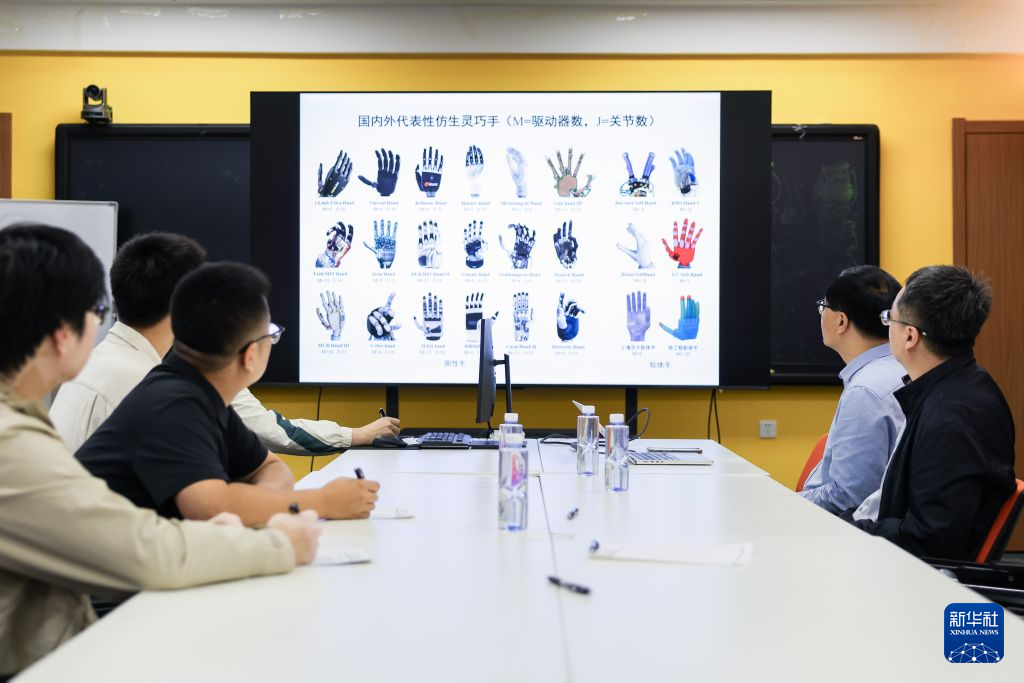
任雷向团队成员介绍国内外仿生灵巧手发展关键技术问题(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
在吉林大学工程仿生教育部重点实验室,任雷(右一)与团队成员研究讨论国内外仿生灵巧手发展趋势(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
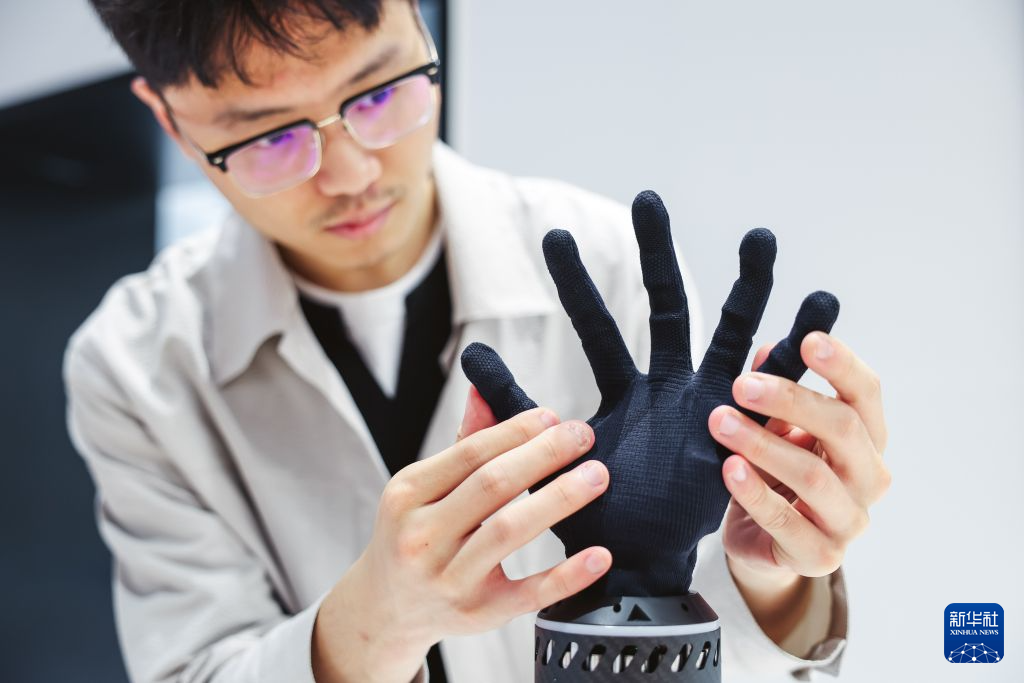
在吉林省仿生机器人创新中心,团队成员调试仿生拉压体灵巧手样机操控程序(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
在吉林省仿生机器人创新中心,团队成员调试仿生拉压体灵巧手样机类人抓握姿态(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
在吉林省仿生机器人创新中心,团队成员查看零部件3D打印状况(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
在吉林省仿生机器人创新中心实验室内,团队研制的机器人进行汽车生产场景装配任务测试(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
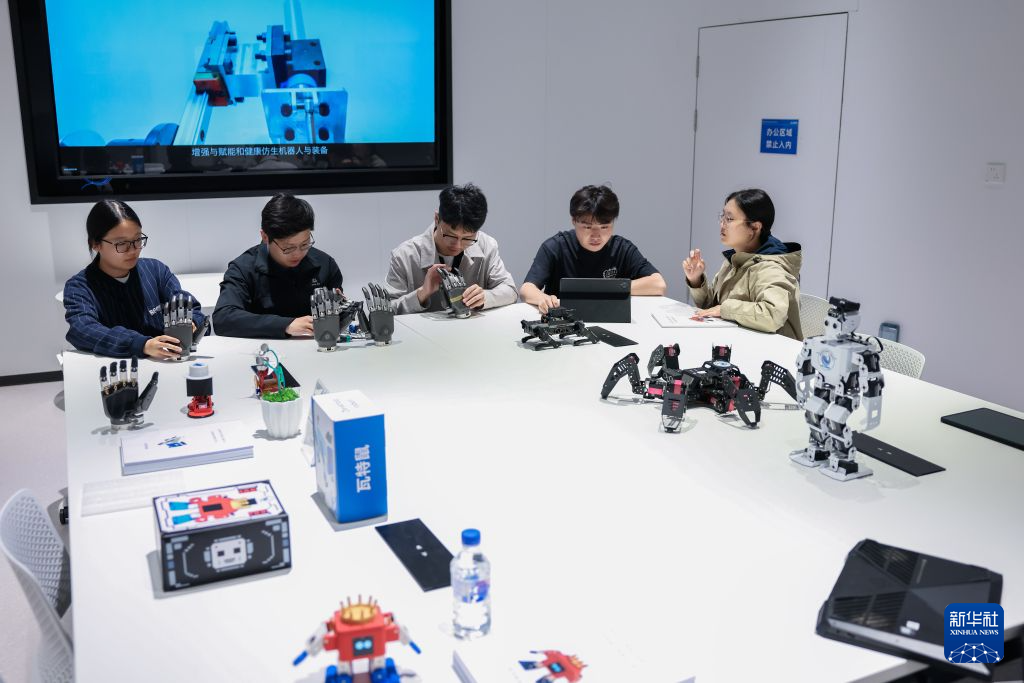
在吉林省仿生机器人创新中心,团队成员讨论仿生拉压体灵巧手装配工艺细节(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
这是在吉林大学工程仿生教育部重点实验室内拍摄的任雷(右五)和部分团队成员的合影(9月7日摄)。
吉林大学仿生具身智能机器人团队汇聚仿生、机械、材料、人工智能、计算机、信息工程等多学科研究人员,面向科技前沿从事仿生机器人研究。团队从人体科学入手,经过大量人体生物力学测试与建模分析,国际首创仿生拉压体机器人理论与技术,开发仿生拉压体灵巧手、仿生拉压体机械臂和仿生机器人整机等产品,目前正逐步推动技术从实验室走向产业化。
吉林大学仿生机器人学科带头人任雷说:“向人体借智慧,以仿生拉压体技术为机器人重构‘中国筋骨’,希望能让其真正具备类人的灵巧与智能。”
新华社记者 许畅 摄
【责任编辑:裴希婷】 |
|


 窥视卡
 雷达卡
 发表于





 提升卡
 置顶卡
 沉默卡
 喧嚣卡
 变色卡
 千斤顶
 照妖镜
